Täna 23.märts jääb tund ära, sest ma kindlasti ei jõua Tallinna tagasi tunni alguseks.

26.2.17
Arduino LCD
Käesolev juhend on tõlgitud lehelt https://www.arduino.cc/en/Tutorial/HelloWorld
Kood kirjutab ekraanile teksti ja loeb sekundeid alates sisselülitamise hetkest.
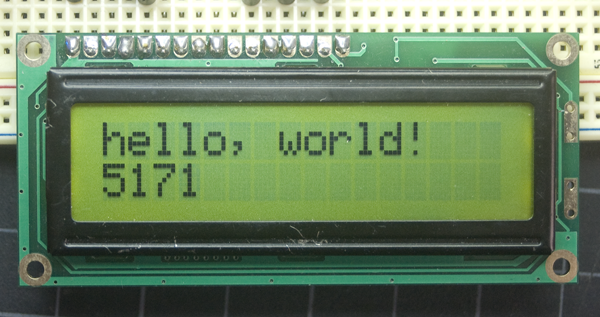
Kood kirjutab ekraanile teksti ja loeb sekundeid alates sisselülitamise hetkest.
RS pin - valib kuhu LCD mälus andmed kirjutatakse.
R/W pin - valib kirjutamise või lugemise. Kui on lubatud, siis saab kirjutada.
8 andme pinni (D0 -D7). Pinnide seisund (high või low) võimaldab andmeid lugeda või kirjutada.
Ekraani kontrastsuse pin Vo, toide (+5V ja Gnd) ja LED taustavalgus (Bklt+ ja BKlt-).
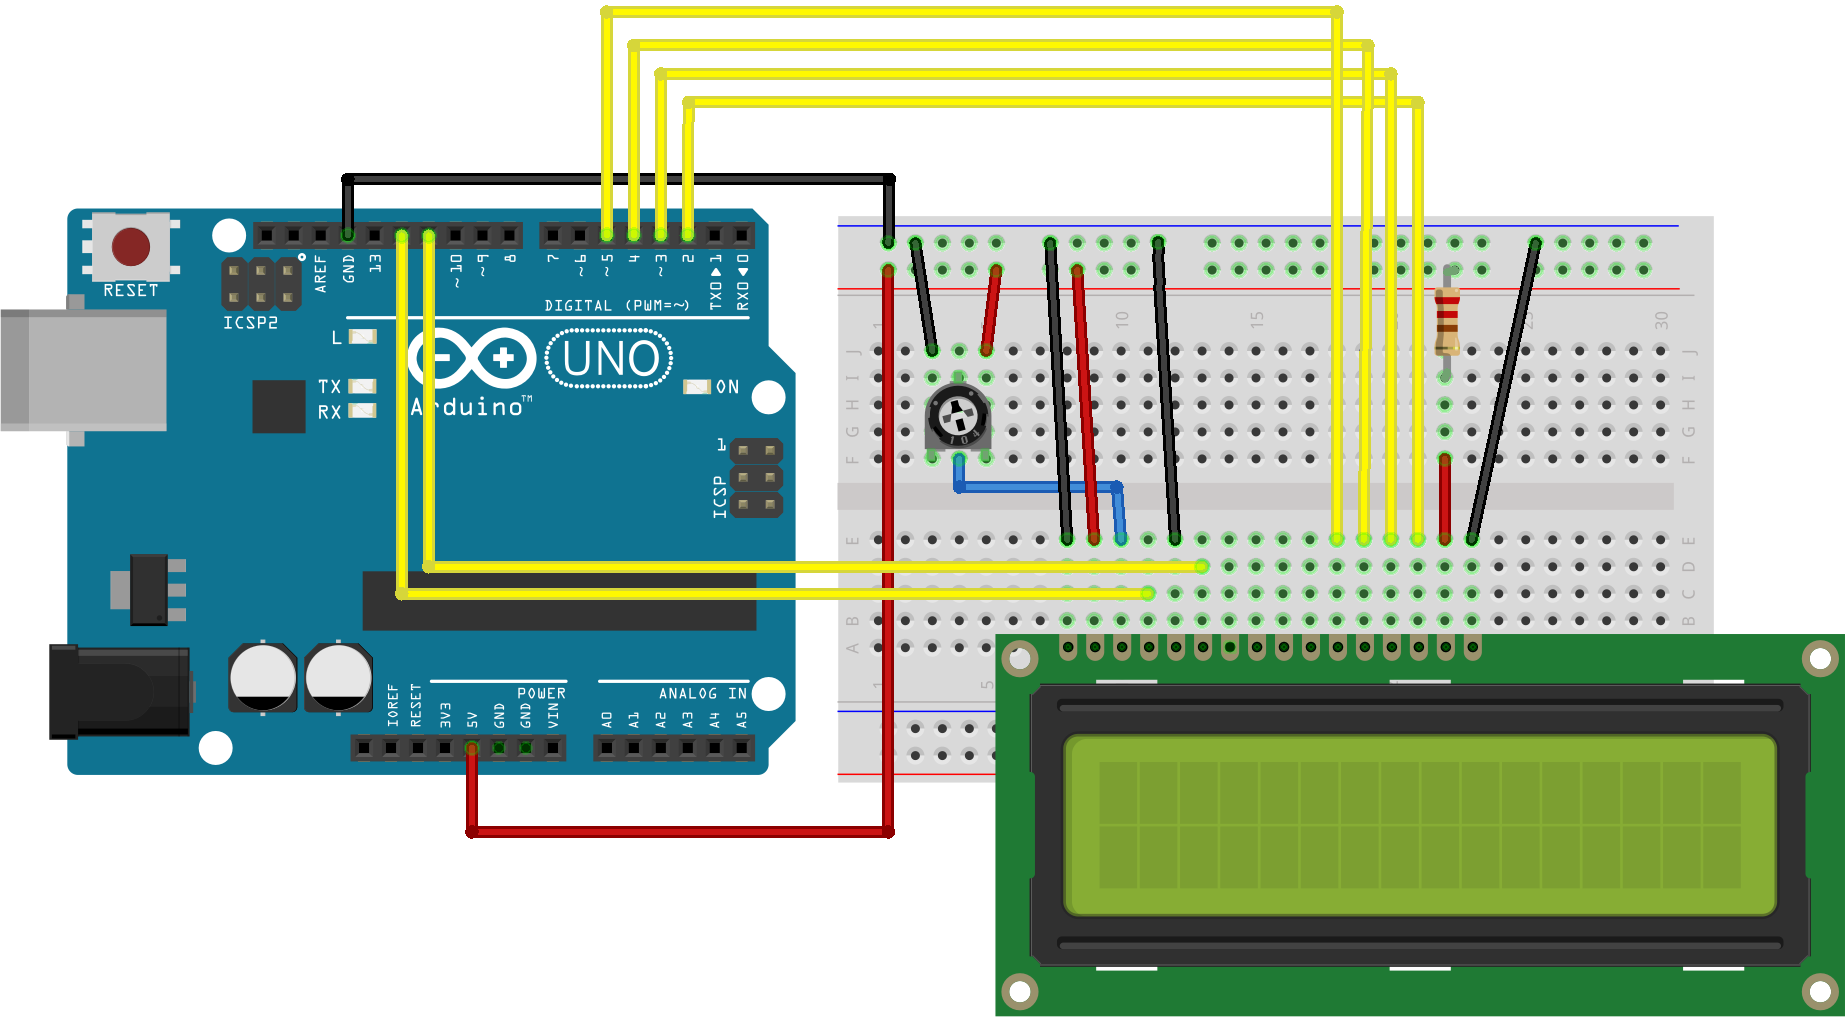
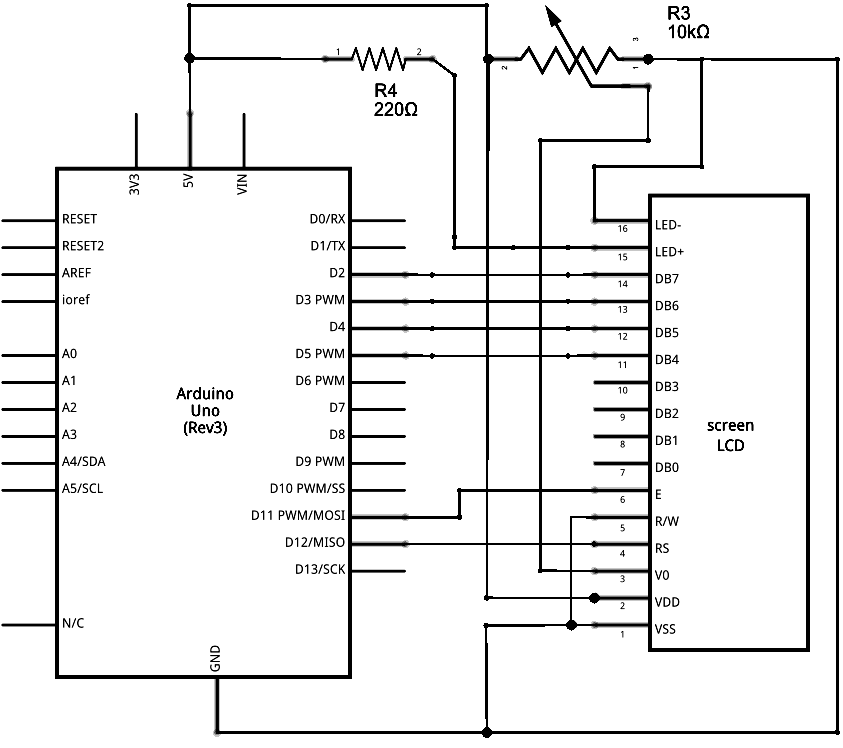
Skeem
- LCD RS pin ühenda digital pin 12
- LCD Enable pin ühenda digital pin 11
- LCD D4 pin ühenda digital pin 5
- LCD D5 pin ühenda digital pin 4
- LCD D6 pin ühenda digital pin 3
- LCD D7 pin ühenda digital pin 2
Lisaks ühenda 10k potensiomeeter +5V ja GND. 220 oomine takisti ühendatakse taustavalguse tarbeks pinnidele 15 ja 16 LCD ekraanil.
Kood
/*
LiquidCrystal Library - Hello World
Demonstrates the use a 16x2 LCD display. The LiquidCrystal
library works with all LCD displays that are compatible with the
Hitachi HD44780 driver. There are many of them out there, and you
can usually tell them by the 16-pin interface.
This sketch prints "Hello World!" to the LCD
and shows the time.
The circuit:
* LCD RS pin to digital pin 12
* LCD Enable pin to digital pin 11
* LCD D4 pin to digital pin 5
* LCD D5 pin to digital pin 4
* LCD D6 pin to digital pin 3
* LCD D7 pin to digital pin 2
* LCD R/W pin to ground
* LCD VSS pin to ground
* LCD VCC pin to 5V
* 10K resistor:
* ends to +5V and ground
* wiper to LCD VO pin (pin 3)
Library originally added 18 Apr 2008
by David A. Mellis
library modified 5 Jul 2009
by Limor Fried (http://www.ladyada.net)
example added 9 Jul 2009
by Tom Igoe
modified 22 Nov 2010
by Tom Igoe
This example code is in the public domain.
http://www.arduino.cc/en/Tutorial/LiquidCrystal
*/
// include the library code:
#include <LiquidCrystal.h>
// initialize the library with the numbers of the interface pins
LiquidCrystal lcd(12, 11, 5, 4, 3, 2);
void setup() {
// set up the LCD's number of columns and rows:
lcd.begin(16, 2);
// Print a message to the LCD.
lcd.print("hello, world!");
}
void loop() {
// set the cursor to column 0, line 1
// (note: line 1 is the second row, since counting begins with 0):
lcd.setCursor(0, 1);
// print the number of seconds since reset:
lcd.print(millis() / 1000);
}
LiquidCrystal Library - Hello World
Demonstrates the use a 16x2 LCD display. The LiquidCrystal
library works with all LCD displays that are compatible with the
Hitachi HD44780 driver. There are many of them out there, and you
can usually tell them by the 16-pin interface.
This sketch prints "Hello World!" to the LCD
and shows the time.
The circuit:
* LCD RS pin to digital pin 12
* LCD Enable pin to digital pin 11
* LCD D4 pin to digital pin 5
* LCD D5 pin to digital pin 4
* LCD D6 pin to digital pin 3
* LCD D7 pin to digital pin 2
* LCD R/W pin to ground
* LCD VSS pin to ground
* LCD VCC pin to 5V
* 10K resistor:
* ends to +5V and ground
* wiper to LCD VO pin (pin 3)
Library originally added 18 Apr 2008
by David A. Mellis
library modified 5 Jul 2009
by Limor Fried (http://www.ladyada.net)
example added 9 Jul 2009
by Tom Igoe
modified 22 Nov 2010
by Tom Igoe
This example code is in the public domain.
http://www.arduino.cc/en/Tutorial/LiquidCrystal
*/
// include the library code:
#include <LiquidCrystal.h>
// initialize the library with the numbers of the interface pins
LiquidCrystal lcd(12, 11, 5, 4, 3, 2);
void setup() {
// set up the LCD's number of columns and rows:
lcd.begin(16, 2);
// Print a message to the LCD.
lcd.print("hello, world!");
}
void loop() {
// set the cursor to column 0, line 1
// (note: line 1 is the second row, since counting begins with 0):
lcd.setCursor(0, 1);
// print the number of seconds since reset:
lcd.print(millis() / 1000);
}
Arduino ja ultraheliandur
Lisan ühendamise skeemi ja kauguse mõõtmise koodi.
Originaali leiab http://arduinobasics.blogspot.com.ee/2012/11/arduinobasics-hc-sr04-ultrasonic-sensor.html
Ühendamise skeem

Kauguse mõõtmise kood: LED pin 13 on koodist välja märgitud!
Originaali leiab http://arduinobasics.blogspot.com.ee/2012/11/arduinobasics-hc-sr04-ultrasonic-sensor.html
Ühendamise skeem

Kauguse mõõtmise kood: LED pin 13 on koodist välja märgitud!
|
Arduino ja mootoriplaadi REV 3 kasutamine
Tegin näidiseks jupi koodi koos eestikeelsete kirjeldustega. Mootoril tuleb määrata 3 erineva pinni olekud. Mootoril A pin 3 määrab kiiruse, pin 12 suuna ja pin 9 oleks pidur. Mootor B on minul vasakul. Koodis tuleb tähele panna kuidas määratakse mootori valikul teise mootori pinnide asend:
if(motor == 1){
digitalWrite(DIRA, inPin1);
digitalWrite(BRKA, inPin2);
analogWrite(PWMA, speed);
}else{
digitalWrite(DIRB, inPin3);
digitalWrite(BRKB, inPin4);
analogWrite(PWMB, speed);
}
Siit saab kogu koodi millega robot sõidab edasi ja aeglasemalt tagasi. Tagasi kiirus 50 on liiga väike ja üks mootor ei oma piisavalt jõudu. Video leiab siit https://www.youtube.com/watch?v=RjrxIsvad6I
//mootoriplaadi REV 3 naidiskood
//Mootor A
int PWMA = 3; //Kiirus
int DIRA = 12; //Suund
int BRKA = 9; //Pidur
//Mootor B
int PWMB = 11; //Kiirus
int DIRB = 13; //Suund
int BRKB = 8; //Pidur
void setup(){
pinMode(PWMA, OUTPUT);
pinMode(PWMB, OUTPUT);
pinMode(DIRA, OUTPUT);
pinMode(DIRB, OUTPUT);
pinMode(BRKA, OUTPUT);
pinMode(BRKB, OUTPUT);
}
void loop(){
move(1, 100, 1); //mootor A, kiirus, suund
move(0, 100, 1); //mootor B, kiirus, suund
delay(1000); //oota 1 sekund
stop(); //stop alamprogramm
delay(500); //ootab kuni uue liikumiseni
move(1, 50, 0); //mootor A, kiirus, suund
move(0, 50, 0); //motor B, kiirus, suund
delay(1000);
stop();
delay(500);
}
void move(int motor, int speed, int direction){
//Move alamprogramm
//motor: 0 mootor B ja 1 mootor A
//speed: 0 kuni 255 on kiirus
//direction: 0 suund, 1 teistpidi suund
boolean inPin1 = LOW;
boolean inPin2 = HIGH;
boolean inPin3 = LOW;
boolean inPin4 = HIGH;
if(direction == 1){
inPin1 = HIGH;
inPin3 = HIGH;
inPin2 = LOW;
inPin4 = LOW;
}else{
inPin1 = LOW;
inPin3 = LOW;
inPin2 = LOW;
inPin4 = LOW;
}
if(motor == 1){
digitalWrite(DIRA, inPin1);
digitalWrite(BRKA, inPin2);
analogWrite(PWMA, speed);
}else{
digitalWrite(DIRB, inPin3);
digitalWrite(BRKB, inPin4);
analogWrite(PWMB, speed);
}
}
void stop(){
//lubab standby ehk stop alamprogramm
}
if(motor == 1){
digitalWrite(DIRA, inPin1);
digitalWrite(BRKA, inPin2);
analogWrite(PWMA, speed);
}else{
digitalWrite(DIRB, inPin3);
digitalWrite(BRKB, inPin4);
analogWrite(PWMB, speed);
}
Siit saab kogu koodi millega robot sõidab edasi ja aeglasemalt tagasi. Tagasi kiirus 50 on liiga väike ja üks mootor ei oma piisavalt jõudu. Video leiab siit https://www.youtube.com/watch?v=RjrxIsvad6I
//mootoriplaadi REV 3 naidiskood
//Mootor A
int PWMA = 3; //Kiirus
int DIRA = 12; //Suund
int BRKA = 9; //Pidur
//Mootor B
int PWMB = 11; //Kiirus
int DIRB = 13; //Suund
int BRKB = 8; //Pidur
void setup(){
pinMode(PWMA, OUTPUT);
pinMode(PWMB, OUTPUT);
pinMode(DIRA, OUTPUT);
pinMode(DIRB, OUTPUT);
pinMode(BRKA, OUTPUT);
pinMode(BRKB, OUTPUT);
}
void loop(){
move(1, 100, 1); //mootor A, kiirus, suund
move(0, 100, 1); //mootor B, kiirus, suund
delay(1000); //oota 1 sekund
stop(); //stop alamprogramm
delay(500); //ootab kuni uue liikumiseni
move(1, 50, 0); //mootor A, kiirus, suund
move(0, 50, 0); //motor B, kiirus, suund
delay(1000);
stop();
delay(500);
}
void move(int motor, int speed, int direction){
//Move alamprogramm
//motor: 0 mootor B ja 1 mootor A
//speed: 0 kuni 255 on kiirus
//direction: 0 suund, 1 teistpidi suund
boolean inPin1 = LOW;
boolean inPin2 = HIGH;
boolean inPin3 = LOW;
boolean inPin4 = HIGH;
if(direction == 1){
inPin1 = HIGH;
inPin3 = HIGH;
inPin2 = LOW;
inPin4 = LOW;
}else{
inPin1 = LOW;
inPin3 = LOW;
inPin2 = LOW;
inPin4 = LOW;
}
if(motor == 1){
digitalWrite(DIRA, inPin1);
digitalWrite(BRKA, inPin2);
analogWrite(PWMA, speed);
}else{
digitalWrite(DIRB, inPin3);
digitalWrite(BRKB, inPin4);
analogWrite(PWMB, speed);
}
}
void stop(){
//lubab standby ehk stop alamprogramm
}
20.1.17
Droonide võistlus TTÜ spordihoones
Laupäeval 21.jaan. 2017.a. toimub TTÜ spordihoones droonide võistlus. Algus kell 14.00. Lähen ja vaatan ka. Lisainfot leiab http://forum.pistik.com/viewtopic.php?p=83932&sid=b756b17cc83c0a49b3334bd3605e9aeb

7.1.17
Jõuluöö tulemused ja järeldused
Robotite Jõuluöö lõppes 9.15 suhteliselt rahulikult. Laura käis traumapunktis ja tuvastati põrutus. Õnneks midagi tõsisemat ei olnud. Hea, et need kellel oli vaja magada ja järgmiseks hommikuks värske olla seda ka tegid.
Esimene keerulisem küsimus oli kohe Kullo kinkide jagamisel. Mille poolest erineb tüdrukute S mõõdus T särk poiste S mõõdus T särgist? Ei ole rinnaümbermõõduga seotud vaid on tervenisti tunduvalt kitsam, oli õige vastus peale võrdlemist.
Ühisel söögilaual olid kõige menukamad käsitöö viineripirukad mida minul õnnestus kaugelt näha. Kontaktgrill pakkus ka huvi. Katsetati kui õhukeseks saab leivaviilu pressida ja mis jääb järgi viinerist peale grillismist eriti suure surve all. Leiva sai paberiks aga viineri grillimine oli tunduvalt huvitavam. Viinerist jäi järgi kootud pitsi meenutav üliõhuke kiht mida vist süüa ei õnnestunud. Järeldus seega, et viineris oli palju seda mis grillimisel lihtsalt aurustus. Kahju, et pilte ei teinud.
Mängupõrgu toimis ja mängiti palju.
Tänu Laura jonnakusele 3D printimisel said pea kõik poisid omale midagi prinditud ja viimase toote eemaldasin juba kella üheksa paiku hommikul. Kiitused Mikule ja elektroonika õpetaja Erkile kes meid aitasid.
Droonid lendasid ja autod sõitsid.
Andree katsetas elektroonikaga, Georgi joonerobotiga ja "varastamisvastase robotiga". Katsetasime seinal sõitvat autot ja lauamänge mängida ei jõudnud.
Sai sõita tasakaalu sõidukiga terve öö.
Külas käis Karl-Indrek eelmisest aastast.
Külm hakkas hommikupoole ka.
MURED! Huvitav oli suhtumine, et kui midagi maha kukub siis seda koristab õpetaja. Selle kohapealt üllatasid poisid kes siiani on ikka vastutanud oma tegude eest.
Loodan, et Teile meeldis ja ootan ettepanekuid mida teistmoodi teha!
Esimene keerulisem küsimus oli kohe Kullo kinkide jagamisel. Mille poolest erineb tüdrukute S mõõdus T särk poiste S mõõdus T särgist? Ei ole rinnaümbermõõduga seotud vaid on tervenisti tunduvalt kitsam, oli õige vastus peale võrdlemist.
Ühisel söögilaual olid kõige menukamad käsitöö viineripirukad mida minul õnnestus kaugelt näha. Kontaktgrill pakkus ka huvi. Katsetati kui õhukeseks saab leivaviilu pressida ja mis jääb järgi viinerist peale grillismist eriti suure surve all. Leiva sai paberiks aga viineri grillimine oli tunduvalt huvitavam. Viinerist jäi järgi kootud pitsi meenutav üliõhuke kiht mida vist süüa ei õnnestunud. Järeldus seega, et viineris oli palju seda mis grillimisel lihtsalt aurustus. Kahju, et pilte ei teinud.
Mängupõrgu toimis ja mängiti palju.
Tänu Laura jonnakusele 3D printimisel said pea kõik poisid omale midagi prinditud ja viimase toote eemaldasin juba kella üheksa paiku hommikul. Kiitused Mikule ja elektroonika õpetaja Erkile kes meid aitasid.
Droonid lendasid ja autod sõitsid.
Andree katsetas elektroonikaga, Georgi joonerobotiga ja "varastamisvastase robotiga". Katsetasime seinal sõitvat autot ja lauamänge mängida ei jõudnud.
Sai sõita tasakaalu sõidukiga terve öö.
Külas käis Karl-Indrek eelmisest aastast.
Külm hakkas hommikupoole ka.
MURED! Huvitav oli suhtumine, et kui midagi maha kukub siis seda koristab õpetaja. Selle kohapealt üllatasid poisid kes siiani on ikka vastutanud oma tegude eest.
Loodan, et Teile meeldis ja ootan ettepanekuid mida teistmoodi teha!
31.12.16
Robotite Jõuluöö!
Hetkel plaanitud neljapäeval 5.jaanuari õhtul algusega 19.00 kuni 6.jaanuari reede hommikul lõpuga kell 9.00.
Ajajkava projekt
5.jaanuar 2017.a.
19.00 Saabumine, majutus
19.30 Pidulik avamine, töötubade tutvustus
20.00 Droonide tund ehk saalis lennutamine. Oodatud on kõik puldiga juhitavad asjad!
21.00 Suur söögivahetund. Teeme ühise suure laua (vaata alajotist "Mida kaasa võtta").
22.00 Mängupõrgu. Võistleme mängimises.
23.00 3D printimise, laserlõikuse, CNC freesimise, koodikirjutamise töötoad.
Öörahu
6. jaanuar 2017.a.
8.00 Äratus
8.30 Koristamine
9.00 Lõpetamine
Ajakava on orienteeruv ja saame ise muuta.
Mida kaasa võtta
1. Hea tuju ja avatud meel!
2. Magamiskott ja täispuhutav madrats või muud magamisvahendid.
3. Soe fliis või kampsun, sest öösel kipub külm hakkama.
4. Jooki ja omal soovil sööke. Söögivahetunnil katame ühise laua. Kindlasti peab tooma ka soolast ja natuke leiba või saia. Kui suudaksime teha ise potitäie kartulisalatit oleks tore. Nõud ja tassid üritan mina tekitada. Viinerite küpsetamiseks võtan kaasa kontaktgrilli ja teed saame ka teha.
5. Droon või muu puldiga töötav asi. Oodatud ka muud huvitavad elektroonilised vidinad.
6. Lauamäng, elektrooniline mäng või muud vidinad, juhuks kui jääb vaba aega.
7. Mobiil, tahvel, läpakas töötubade tarbeks olenevalt millega plaanid tegeleda.
8. Oma robotiehituseks vajaminev kolu, kui plaanid tõsisemat pusimist.
9. Vahetusjalatsid on ka hea mõte kaasa võtta!
Kui veel meelde tuleb lisan siia juurde!
Sisekord
Mööda maja ringi ei jooksta, sest ruumid on valveall.
Oma sodi koristan ise.
Ei pea olema hommikuni, võib varem koju minna. Teata õpetajale kui lahkud!
Robotiklassis ei mängita, välja arvatud kui on lubatud mängupõrgu.
Kui veel meelde tuleb lisan siia juurde!
Kui soovite midagi täpsustada või küsida siis ootan maile. Saame veel ju Kullos uuel aastal kokku.
Ajajkava projekt
5.jaanuar 2017.a.
19.00 Saabumine, majutus
19.30 Pidulik avamine, töötubade tutvustus
20.00 Droonide tund ehk saalis lennutamine. Oodatud on kõik puldiga juhitavad asjad!
21.00 Suur söögivahetund. Teeme ühise suure laua (vaata alajotist "Mida kaasa võtta").
22.00 Mängupõrgu. Võistleme mängimises.
23.00 3D printimise, laserlõikuse, CNC freesimise, koodikirjutamise töötoad.
Öörahu
6. jaanuar 2017.a.
8.00 Äratus
8.30 Koristamine
9.00 Lõpetamine
Ajakava on orienteeruv ja saame ise muuta.
Mida kaasa võtta
1. Hea tuju ja avatud meel!
2. Magamiskott ja täispuhutav madrats või muud magamisvahendid.
3. Soe fliis või kampsun, sest öösel kipub külm hakkama.
4. Jooki ja omal soovil sööke. Söögivahetunnil katame ühise laua. Kindlasti peab tooma ka soolast ja natuke leiba või saia. Kui suudaksime teha ise potitäie kartulisalatit oleks tore. Nõud ja tassid üritan mina tekitada. Viinerite küpsetamiseks võtan kaasa kontaktgrilli ja teed saame ka teha.
5. Droon või muu puldiga töötav asi. Oodatud ka muud huvitavad elektroonilised vidinad.
6. Lauamäng, elektrooniline mäng või muud vidinad, juhuks kui jääb vaba aega.
7. Mobiil, tahvel, läpakas töötubade tarbeks olenevalt millega plaanid tegeleda.
8. Oma robotiehituseks vajaminev kolu, kui plaanid tõsisemat pusimist.
9. Vahetusjalatsid on ka hea mõte kaasa võtta!
Kui veel meelde tuleb lisan siia juurde!
Sisekord
Mööda maja ringi ei jooksta, sest ruumid on valveall.
Oma sodi koristan ise.
Ei pea olema hommikuni, võib varem koju minna. Teata õpetajale kui lahkud!
Robotiklassis ei mängita, välja arvatud kui on lubatud mängupõrgu.
Kui veel meelde tuleb lisan siia juurde!
Kui soovite midagi täpsustada või küsida siis ootan maile. Saame veel ju Kullos uuel aastal kokku.
Tellimine:
Postitused (Atom)